引言
在人工智能与机器人技术深度融合的今天,构建一个能够感知、理解并决策的智能系统,已成为工业自动化、服务机器人、智慧物流等领域的核心需求。一个典型的智能应用软件,往往需要从底层的机械臂硬件控制出发,经由视觉感知(OpenCV)、实时目标检测(YOLO),再到大模型推理(DeepSeek)形成闭环。本文将系统性地阐述从机械臂硬件选型、核心算法集成到人工智能应用软件开发的完整技术链路,为开发者提供一份全栈式的实践指南。
一、机械臂硬件:智能系统的物理执行层
机械臂是智能应用软件的“手脚”,其硬件选型直接决定了系统的精度、速度和适用范围。
1.1 常见机械臂类型
- 桌面级机械臂:如Dobot Magician、uArm,适合教育、轻量分拣,成本低,易于集成。
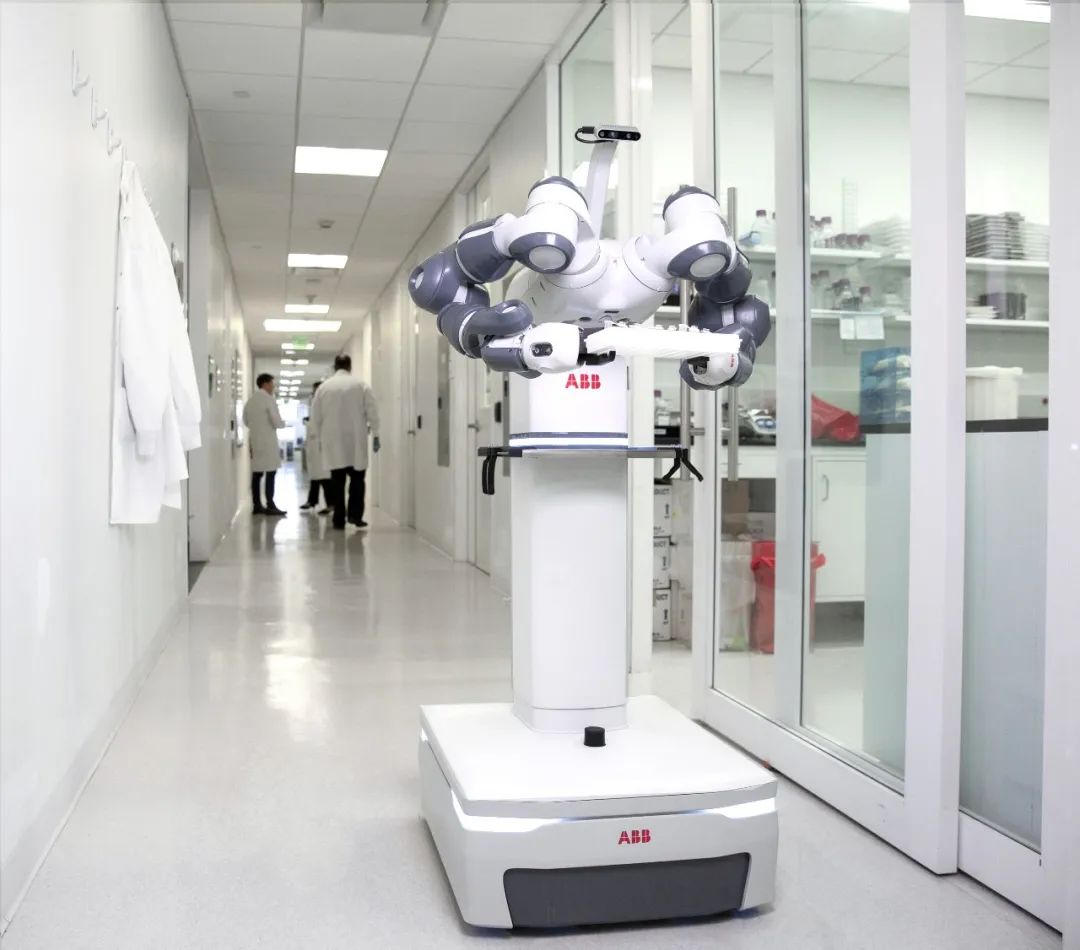
- 工业六轴机械臂:如UR、ABB、KUKA,负载大、精度高,适用于焊接、装配等复杂任务。
- 协作机械臂:如UR系列、Franka Emika,具备力感知和安全交互能力,适合人机协作场景。
1.2 关键硬件组件
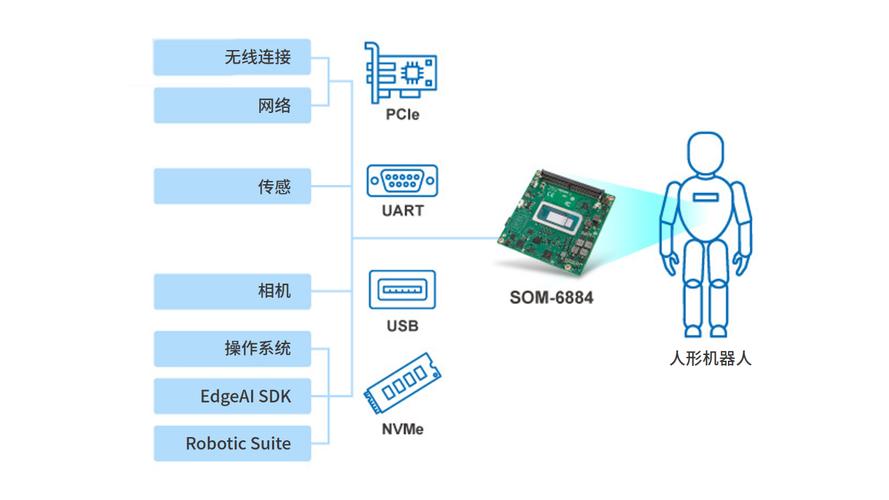
- 控制器:通常采用PLC或嵌入式主板(如树莓派、Jetson),负责轨迹规划和电机驱动。
- 末端执行器:根据任务选择夹爪、吸盘、焊枪等,需与视觉系统配合。
- 传感器:编码器、力传感器、IMU等,用于状态反馈和闭环控制。
- 通信接口:RS485、EtherCAT、CAN、TCP/IP等,实现与上位机软件的数据交互。
1.3 硬件集成要点
编写控制程序时,需通过SDK(如UR的RTDE、Dobot的TCP/IP协议)抽象底层指令。建议采用ROS(机器人操作系统)作为中间件,统一管理硬件驱动、运动规划和任务调度。例如,在ROS中,机械臂可发布/joint<em>states,订阅/target</em>pose,实现与视觉模块的解耦。
二、视觉感知:OpenCV与YOLO的协同
视觉是智能系统获取环境信息的主要途径。OpenCV提供基础图像处理,YOLO负责实时目标检测,二者结合可完成从“看到”到“识别”的任务。
2.1 OpenCV:图像预处理与特征提取
OpenCV是计算机视觉的基石库,常用功能包括:
- 相机标定:通过棋盘格标定获取内参和畸变系数,建立像素与现实坐标的映射。
- 图像滤波与增强:高斯模糊、直方图均衡化,提升图像质量。
- 边缘检测与轮廓提取:Canny、Sobel算子,用于定位物体边界。
- 形态学操作:腐蚀、膨胀,去除噪声或连接断点。
在机械臂抓取任务中,OpenCV常用于手眼标定(Eye-in-Hand或Eye-to-Hand),将像素坐标转换为机械臂基坐标系下的三维坐标。
2.2 YOLO:实时目标检测
YOLO(You Only Look Once)系列是当前最流行的单阶段检测器。从YOLOv5到YOLOv8,其精度和速度不断优化。集成步骤:
- 数据准备:采集场景图像,用LabelImg等工具标注,生成YOLO格式数据集。
- 模型训练:使用Ultralytics库,基于预训练权重微调,如
yolo detect train data=coco128.yaml model=yolov8n.pt epochs=100。 - 推理部署:导出ONNX或TensorRT格式,在边缘设备(如Jetson)上加速推理。
- 结果解析:获取边界框、类别和置信度,结合OpenCV的坐标变换,计算目标抓取位姿。
示例代码(Python):`python
import cv2
from ultralytics import YOLO
model = YOLO('yolov8n.pt')
cap = cv2.VideoCapture(0)
while True:
ret, frame = cap.read()
results = model(frame)
for r in results:
boxes = r.boxes
for box in boxes:
x1, y1, x2, y2 = box.xyxy[0].tolist()
cls = int(box.cls[0])
conf = float(box.conf[0])
cv2.rectangle(frame, (int(x1), int(y1)), (int(x2), int(y2)), (0,255,0), 2)
cv2.imshow('YOLO', frame)
if cv2.waitKey(1) == ord('q'):
break`
2.3 视觉与机械臂的协同
视觉模块输出的目标位姿需转换为机械臂运动指令。常用方法:
- 基于标定的坐标变换:通过手眼标定矩阵,将相机坐标系下的目标点变换到机械臂基坐标系。
- 视觉伺服:实时反馈图像误差,控制机械臂运动,分为基于位置的视觉伺服(PBVS)和基于图像的视觉伺服(IBVS)。
三、AI大模型:DeepSeek赋能决策与交互
传统视觉和运动规划只能完成固定任务,而大模型(如DeepSeek)为系统注入理解、推理和自然语言交互能力,实现从“自动化”到“智能化”的跃迁。
3.1 DeepSeek核心能力
DeepSeek是深度求索公司推出的大语言模型,具备强大的自然语言理解、代码生成和逻辑推理能力。在智能应用软件中,可应用于:
- 任务解析:将用户自然语言指令(如“把红色方块放到蓝色盒子旁”)分解为可执行的子任务序列。
- 场景理解:结合视觉描述,推断物体间关系,生成抓取顺序。
- 代码生成:自动编写或优化机械臂控制代码、OpenCV处理脚本。
- 异常处理:当检测失败时,生成故障排查建议或替代方案。
3.2 集成方式
通过API调用DeepSeek模型,将视觉感知结果和机械臂状态作为上下文输入。示例架构:
- 输入层:麦克风阵列采集语音,ASR转文本;相机采集图像,YOLO输出物体列表。
- 推理层:将文本指令和视觉信息拼接为Prompt,调用DeepSeek API。
- 输出层:解析模型返回的JSON格式任务计划,映射为机械臂运动指令。
示例代码(伪代码):`python
import requests
def deepseek_plan(instruction, detections):
prompt = f"指令:{instruction}\n检测到的物体:{detections}\n请输出抓取顺序和位姿的JSON。"
response = requests.post("https://api.deepseek.com/v1/chat/completions",
json={"model": "deepseek-chat", "messages": [{"role": "user", "content": prompt}]})
return response.json()['choices'][0]['message']['content']`
3.3 与视觉、控制的闭环
- 感知-决策-执行循环:YOLO检测目标 -> DeepSeek规划动作 -> 机械臂执行 -> 视觉验证结果 -> 若失败则重新规划。
- 多模态融合:将DeepSeek与视觉语言模型(如CLIP)结合,实现零样本物体识别和指令跟随。
四、完整人工智能应用软件开发实战
本节以一个“智能分拣机器人”为例,展示从硬件到AI的完整开发流程。
4.1 系统架构
- 硬件层:UR5机械臂 + Robotiq夹爪 + Intel RealSense D435相机 + Jetson AGX Orin边缘计算平台。
- 软件层:Ubuntu + ROS Noetic + OpenCV 4.5 + YOLOv8 + DeepSeek API。
- 通信层:ROS Topic、TCP/IP、RESTful API。
4.2 开发步骤
- 环境搭建:安装ROS、OpenCV、PyTorch、Ultralytics、requests等依赖。
- 硬件驱动:配置UR机械臂的
ur<em>robot</em>driver,RealSense的realsense-ros。 - 手眼标定:使用
easy_handeye包完成相机与机械臂的坐标变换。 - 视觉模块:编写ROS节点,订阅相机图像,运行YOLO检测,发布目标位姿。
- 决策模块:编写ROS节点,订阅目标位姿和用户指令,调用DeepSeek生成任务计划。
- 控制模块:编写ROS节点,订阅任务计划,通过MoveIt!规划轨迹并执行。
- 系统集成:使用Launch文件启动所有节点,测试抓取-放置流程。
4.3 关键代码片段
YOLO检测节点(Python):`python
#!/usr/bin/env python
import rospy
from sensormsgs.msg import Image
from cvbridge import CvBridge
from ultralytics import YOLO
from geometry_msgs.msg import PoseStamped
class Detector:
def init(self):
self.model = YOLO('yolov8n.pt')
self.bridge = CvBridge()
self.pub = rospy.Publisher('/targetpose', PoseStamped, queuesize=10)
rospy.Subscriber('/camera/color/imageraw', Image, self.callback)
def callback(self, msg):
cvimage = self.bridge.imgmsgtocv2(msg, 'bgr8')
results = self.model(cv_image)
for r in results:
for box in r.boxes:
# 伪代码:根据像素坐标和深度计算三维位姿
pose = self.compute_pose(box)
self.pub.publish(pose)
if name == 'main':
rospy.initnode('yolodetector')
Detector()
rospy.spin()`
DeepSeek规划节点(Python):`python
#!/usr/bin/env python
import rospy
import requests
import json
from stdmsgs.msg import String
from geometrymsgs.msg import PoseStamped
class Planner:
def init(self):
self.instruction = ""
rospy.Subscriber('/voicecommand', String, self.setinstruction)
rospy.Subscriber('/targetpose', PoseStamped, self.adddetection)
self.pub = rospy.Publisher('/taskplan', String, queuesize=10)
self.detections = []
def setinstruction(self, msg):
self.instruction = msg.data
self.plan()
def adddetection(self, msg):
self.detections.append({
'x': msg.pose.position.x,
'y': msg.pose.position.y,
'z': msg.pose.position.z
})
def plan(self):
prompt = f"指令:{self.instruction}\n物体:{json.dumps(self.detections)}\n输出JSON格式动作序列。"
response = requests.post("https://api.deepseek.com/v1/chat/completions",
json={"model": "deepseek-chat", "messages": [{"role": "user", "content": prompt}]})
plan = response.json()['choices'][0]['message']['content']
self.pub.publish(plan)
self.detections = []
if name == 'main':
rospy.initnode('deepseekplanner')
Planner()
rospy.spin()`
4.4 部署与优化
- 模型压缩:使用TensorRT量化YOLO,提升推理速度。
- 异步处理:视觉检测、大模型推理、机械臂控制分线程/进程运行,避免阻塞。
- 安全机制:增加碰撞检测、急停按钮、工作空间限制。
- 日志与监控:使用ROS Bag记录数据,便于调试和模型迭代。
五、挑战与趋势
5.1 当前挑战
- 实时性:大模型推理延迟较高,需结合边缘计算和模型蒸馏。
- 数据稀缺:特定场景的标注数据不足,可借助合成数据和迁移学习。
- 系统复杂性:多模块集成带来调试困难,需采用标准化接口和容器化部署。
5.2 未来趋势
- 具身智能:大模型直接控制机械臂,实现端到端的学习。
- 多模态大模型:融合视觉、语言、动作的統一模型(如RT-2、PaLM-E)。
- 云边协同:云端训练大模型,边缘端实时推理,兼顾性能与成本。
##
从机械臂的精准运动到OpenCV的图像处理,从YOLO的实时检测到DeepSeek的智能决策,人工智能应用软件开发正将孤立的算法串联为完整的智能体。掌握这一全栈技术,不仅需要理解每个组件的原理,更要善于通过ROS、API等桥梁实现系统集成。随着大模型与机器人技术的进一步融合,我们正迈向一个机器人能够理解自然语言、适应复杂环境的新时代。希望本文能为您的智能应用开发之路提供清晰的指引。